- Дом
- О нас
- Продукты
- Приложения
- Новости
- Скачать
- Отправить запрос
- Связаться с нами

русский
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

новые продукты
- Совместимый пневматический патрон EROWA ITS100 ER -155202

- Проволочный электроэрозионный патрон для прецизионного крепления

- Тиски для электроэрозионной обработки проволоки для прецизионного крепления

- Центрирующая пластина для электроэрозионной обработки R-типа 54x54

- Удлинитель R-типа для электрододержателя EDM

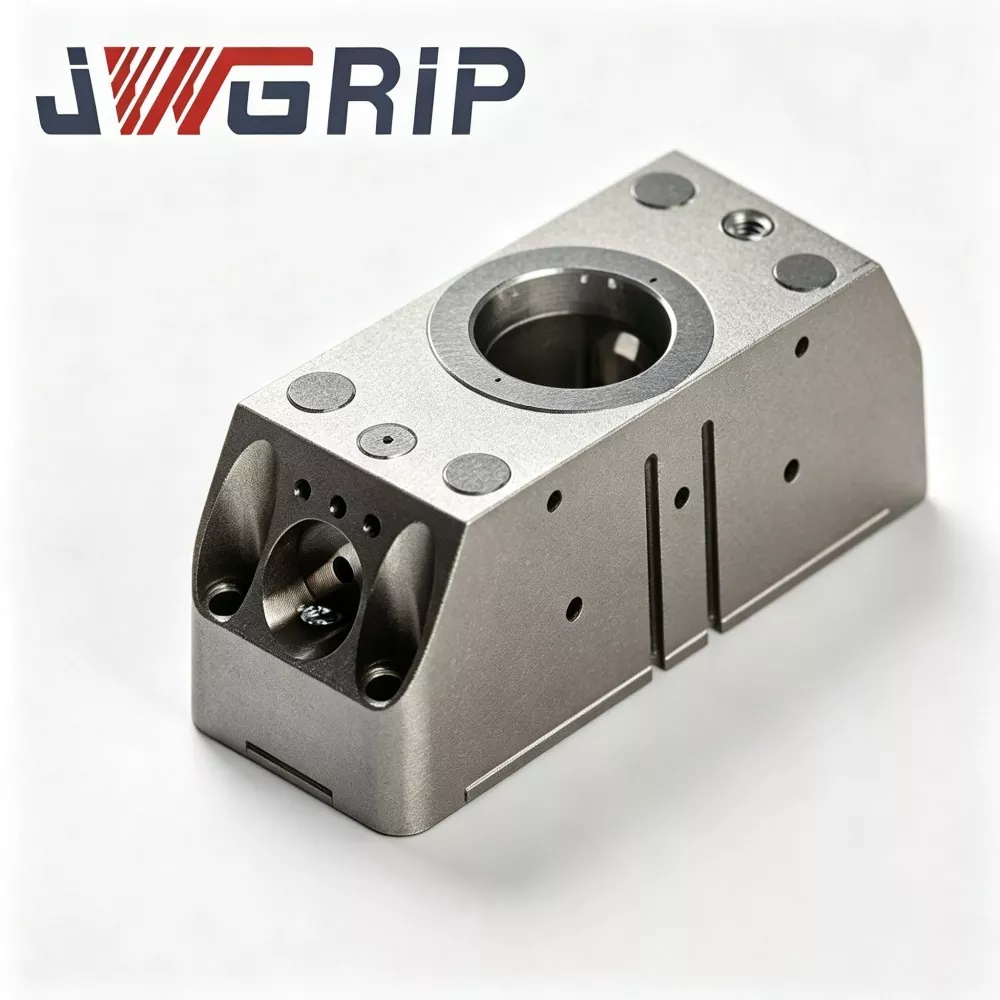
Модуль быстросменного захвата робота N160
JWGRIP является профессиональным производителем и поставщиком модуля быстросменного захвата робота N160 в Китае, поддерживая закупки при оптовых заказах и предоставляя подлинную заводскую цену для партнеров по проектам глобальной автоматизации. Это недавно модернизированный интегрированный роботизированный исполнительный блок, специально разработанный для современных гибких беспилотных производственных линий. Инновационная интеграция пневматического параллельного захвата и интерфейса быстрой замены робота в единый модульный корпус устраняет необходимость в отдельных быстросменных дисках и независимом узле захвата, не требуя дополнительных многослойных соединительных фланцев или переходных аксессуаров.
Этот высокопроизводительный роботизированный модуль быстросменного захвата N160 имеет корпус из высокопрочного авиационного алюминиевого сплава и фиксирующий сердечник из закаленной легированной стали, что обеспечивает исключительную долговечность и стабильные механические характеристики. Отказавшись от традиционной разделенной комбинированной структуры, он эффективно снижает совокупные ошибки позиционирования, вызванные многослойным соединением и отклонениями сборки на месте. Модуль прошел миллионы испытаний на циклическую усталость и полностью соответствует стандартам механической безопасности CE, обеспечивая долгосрочную стабильную работу в сценариях высокочастотного циклического захвата и переключения.
Благодаря полностью собственным производственным процедурам, включая проверку сырья, прецизионную обработку на станках с ЧПУ, вакуумную термообработку, поверхностную закалку и циклическую проверку при полной нагрузке, каждое устройство обеспечивает стабильно высокое качество работы. Он широко применяется для сборки новых энергетических компонентов, обработки мелких автомобильных деталей, прецизионного захвата заготовок 3C и сортировки компонентов бытовой техники. Поддерживая пробные закупки отдельных единиц и сотрудничество с крупными партиями, он оснащен полными данными 2D/3D чертежей, руководством по установке и удаленной технической поддержкой, что значительно снижает рабочую нагрузку на сборку и калибровку на месте, а также сокращает цикл обновления интеллектуальных гибких производственных линий для дискретных производственных предприятий.
Обоснование конструкции интегрированного модуля
Поскольку производство смещается в сторону многовариантного и мелкосерийного производства, более автоматизированным производственным линиям требуется один единственный промышленный робот для выполнения нескольких задач по захвату.
Традиционно системные интеграторы приобретают быстросменный диск и пневматический захват отдельно и собирают их вместе на фланце робота во время ввода в эксплуатацию.
Это решение приносит много скрытых проблем:
1. Несколько ответных фланцев имеют допуски на размеры, что снижает общую точность повторного позиционирования.
2. Открытые внешние воздушные трубки повреждаются от трения во время частых циклов смены инструмента.
3. На сборку и калибровку на месте уходит большое количество рабочего времени.
Модуль быстросменного захвата робота N160 разработан для решения вышеупомянутых практических проблем. JWGRIP объединяет быстросменный механизм блокировки, канал газового контура и параллельные захватные губки в один компактный модульный блок.
Весь набор разделен на:
① Опора со стороны робота (стационарно закреплена на фланце робота)
② Сменный модуль захвата со стороны инструмента.
После однократной установки основания со стороны робота на фланец робота робот может завершить автоматическую замену инструмента путем стыковки различных модулей со стороны инструмента без повторной разборки фланцев на месте.
Стандартный модуль быстросменного захвата робота N160, имеющийся на складе, охватывает несколько классов силы захвата, которые могут соответствовать большинству основных шестиосных промышленных роботов и совместных роботов. Для проектов в особых условиях можно активировать индивидуальные услуги и услуги OEM. Независимо от того, закупка мелкой партии или оптовый заказ, клиенты могут получить поддержку по заводской цене через наш канал прямых поставок с завода.


Определение продукта и основной состав
Модуль быстросменного захвата робота N160 представляет собой интегрированный рабочий орган робота, который органично сочетает в себе интерфейс быстрой смены робота и параллельный пневматический захват. В отличие от отдельных компонентов, которые требуют вторичной сборки на площадке клиента, каждый модуль быстросменных захватов для роботов N160 перед поставкой завершает сборку, отладку воздушного контура и циклические испытания производительности на заводе JWGRIP.
Разбивка основного состава:
1. Главное основание со стороны робота, постоянно прикрепленное к выходному фланцу робота. Он содержит: - Пневматический впускной канал - Механический стопорный приводной узел - Встроенный датчик обратной связи о состоянии.
Этот компонент остается установленным на манипуляторе робота без необходимости частой разборки.
2. Модуль ведомого захвата со стороны инструмента. Сменный рабочий блок, включающий: - Запирающее сопряженное зубчатое колесо из сплава - Высокоточные отверстия для установочных штифтов - Встроенные внутренние газовые каналы - Параллельные захватные губки
Для разных заготовок можно подготовить несколько наборов модулей со стороны инструмента с разными профилями губок, усилием захвата и ходом.
Рабочий поток:
Когда робот перемещается к станции подставки для инструментов, сжатый воздух приводит в движение механический блокирующий механизм внутри основания со стороны робота, который входит в зацепление с набором шестерен со стороны инструмента. - Высокоточные установочные штифты обеспечивают высокоточное позиционирование. - Внутренние газовые каналы обеспечивают пневматическое соединение для привода захвата. - Датчик передает сигнал блокировки-разблокировки в реальном времени обратно на контроллер робота для реализации управления защитной блокировкой.
Многие производители быстросменных модулей захватов для роботов N160 поставляют только отдельные запасные части, оставляя работу по сборке и контролю допусков интеграторам. Наша интегрированная конструкция переносит большинство рисков, связанных со сборкой, на внутризаводские производственные звенья, снижая неопределенность в проектах конечных пользователей.
Основные характеристики и структурные особенности
1. Интегрированная модульная структура для минимизации наложения допусков.
Усовершенствованный модуль быстросменного захвата робота N160 исключает промежуточный переходной фланец между быстросменным диском и захватом. Соответствующие поверхности ключей обрабатываются и калибруются на заводе. Точность повторного позиционирования после стыковки может достигать ≤±0,010 мм, что обеспечивает стабильную точность захвата для высокоточной сборки сцен.
2. Встроенная механическая самоблокировка и блокировка с помощью электрического сигнала.
Соответствует требованиям механической безопасности CE. Даже если источник сжатого воздуха случайно отключается в процессе работы, механические стопорные зубья по-прежнему сохраняют зацепление, чтобы предотвратить падение модуля со стороны инструмента. Робот может выполнить команду движения только после получения сигнала обратной связи «полная блокировка» от датчика, что обеспечивает безопасность беспилотных мастерских.
3. Встроенная схема внутреннего газового контура.
Газовые каналы встроены в корпус модуля вместо внешних открытых трубок. - Снижает риск истирания трубопровода, вызванный частой сменой инструмента. - Снижает вероятность отказа из-за утечки воздуха и ослабления соединений при длительном циклическом производстве.
4. Простая в обслуживании модульная конструкция изнашиваемых частей.
Ключевые расходные компоненты, включая уплотнительные кольца, направляющие ползуны и втулки фиксирующих штифтов, имеют независимую модульную конструкцию. При проведении регулярного технического обслуживания пользователи заменяют только местные изнашиваемые детали, не отсоединяя весь модуль от фланца робота. Это сокращает время простоя оборудования при обслуживании.
5. Широкая совместимость и гибкая индивидуальная поддержка.
Стандартный модуль быстросменного захвата для робота N160, имеющийся в наличии, адаптируется к большинству основных промышленных роботов и коллаборативных роботов. При наличии специальной формы губок, сверхбольшого хода, специального расположения монтажных отверстий или требований к защите от коррозии можно реализовать индивидуальное и OEM-обслуживание.
6. Строгая заводская проверка перед поставкой.
Как профессиональный поставщик быстросменного модуля захвата для робота N160, каждый готовый продукт должен пройти: определение силы захвата, проверку герметичности, тысячекратное циклическое испытание на блокировку-разблокировку и циклическое испытание на открытие-закрытие захвата.
Проверка качества
1. Входной контроль сырья
Определение химического состава и твердости прутков из алюминиевых и легированных сталей; отказаться от неквалифицированного сырья.
2. Черновая и чистовая обработка с ЧПУ.
Технологический корпус, запирающий механизм, основание губок и фиксирующие компоненты. Строгий контроль допусков размеров.
3. Вакуумная термообработка и обработка поверхности.
Стопорный сердечник и установочный штифт из легированной стали закалены и отпущены для повышения твердости и износостойкости; Корпус из твердоанодированного алюминиевого сплава.
4. Прецизионное шлифование
Для основных базовых поверхностей и отверстий для штифтов обеспечьте шероховатость поверхности и допуск на размеры.
5. Процедура сборки
Соберите запорный узел, детали направляющих скольжения, уплотнительные кольца и встроенный датчик, завершите компоновку внутреннего газового контура.
6. Предварительное испытание полуфабриката.
Проверка герметичности, калибровка силы захвата, отладка действий и проверка обратной связи.
7. Испытание на усталость при циклической нагрузке.
Каждый готовый модуль быстросменных захватов робота N160 выполняет тысячи циклов блокировки-разблокировки и открытия-закрытия захвата при моделируемой рабочей нагрузке. Неудачные продукты будут переработаны.
8. Окончательная проверка, маркировка серийного номера и складирование.
Соответствующие продукты включают в себя быстросменный модуль захвата для робота N160.
Сценарии многоотраслевого применения
1. Сборка компонентов новой энергии.
Укладка аккумуляторных элементов, обращение с модулями, сборка разъемов. Интегрированная конструкция модуля позволяет избежать наложения допусков, обеспечивая точное положение захвата ценных компонентов новой энергии.
2. Обработка мелких автомобильных деталей.
Мелкие детали двигателя, крепеж, пластиковые детали салона. Быстрая автоматическая замена инструментов поддерживает линии сборки автомобилей смешанного типа.
3. Прецизионный захват заготовки 3C
Компоненты мобильных телефонов, корпуса ноутбуков, электронные разъемы. Точность повторного позиционирования ≤±0,010 мм удовлетворяет требованиям высокоточной сборки 3C.
4. Сортировка комплектующих бытовой техники
Пластиковые корпуса, металлические кронштейны, детали двигателя. Несколько модулей со стороны инструмента с различными профилями губок адаптируются к различной геометрии деталей бытовой техники.
5. Общие гибкие станции автоматизации.
Многовариантные мелкосерийные производственные линии, требующие одного робота для обработки нескольких типов деталей. Предварительно собранный интегрированный модуль значительно сокращает цикл ввода в эксплуатацию станции.
Ключевые моменты установки и ввода в эксплуатацию
1. Установите главную базу со стороны робота на фланец робота; затягивайте болты крепления строго в соответствии с моментами затяжки, указанными в официальной документации. Избегайте чрезмерной затяжки, поскольку это может привести к микродеформации корпуса.
2. Подготовьте станцию подставки для инструментов для размещения неиспользуемых модулей захватов со стороны инструмента. Гарантируйте точность позиционирования подставки для инструментов для обеспечения стабильной автоматической стыковки.
3. Полное подключение пневматической цепи основания со стороны робота; установить блок регулятора давления воздушного фильтра на входе сжатого воздуха. Стабилизировать рабочее давление воздуха в пределах 0,5-0,7 МПа.
4. Подключите сигнальный кабель датчика к порту ввода-вывода ПЛК робота; проверить логику сигнала обратной связи о состоянии блокировки; настройте логику блокировки движения робота: робот не будет выполнять высокоскоростное движение, пока не будет получен сигнал «полностью заблокирован».
5. Прежде чем перейти к автоматическому циклу производства, сначала выполните моделирование стыковки в пошаговом режиме вручную. Проверьте плавность стыковки, герметичность и правильность обратной связи. Устраните риски механических помех.
6. Компилировать подпрограммы смены инструментов роботизированной программы; определить безопасную дистанцию сближения и параметры скорости стыковки. Избегайте высокоскоростных жестких столкновений между главной базой и подчиненным модулем.
Закупки и оценка проекта
Основная ценность модуля быстросменного захвата робота JWGRIP N160:
① Интегрированная конструкция с одним корпусом, объединяющая быстросменный интерфейс и параллельный захват, исключающая накопление допусков промежуточных фланцев.
② ≤±0,010 мм точность повторного позиционирования
③ Механический самоблокирующийся + механизм двойной безопасности с электрическим сигналом, соответствует требованиям CE.
④ Встроенная внутренняя компоновка газового контура, позволяющая избежать истирания внешней трубки.
⑤ Модульные сменные изнашиваемые детали, низкие затраты на техническое обслуживание.
⑥ Матрица продуктов с множественным усилием захвата, совместимая с основными промышленными и коллаборативными роботами.
⑦ Собственное производство, строгая циклическая проверка перед поставкой.
Он решает ключевые узкие места станций автоматизации:
Суммарный допуск для разрезного быстросменного диска + узел захвата
Длительное время сборки и калибровки на месте
Истирание внешней воздушной трубки и утечка воздуха
Риск падения инструмента из-за отсутствия подачи воздуха.
Высокие затраты на техническое обслуживание из-за немодульности изнашиваемых деталей.
Напоминания об оценке проекта:
1. Подтвердите фактический размер фланца робота и требуемую номинальную нагрузку (учитывайте динамическую ударную нагрузку, а не просто статический вес захвата + заготовки). Зарезервируйте достаточный запас прочности.
2. Уточните требования к силе захвата, ходу открытия челюсти и профилю челюсти для целевых заготовок.
3. Проверить качество и стабильность давления источника сжатого воздуха в цеху; рекомендуется использовать комбинацию воздушного фильтра и регулятора давления, если давление сильно колеблется.
4. Подтвердите состояние ресурса ввода-вывода ПЛК робота для приема сигнала состояния блокировки. JWGRIP предоставляет бесплатную документацию по электрическому интерфейсу.
5. Стандартные версии со складом обеспечивают быструю доставку; принять индивидуальное / OEM-сервис для особых фланцев, специального уровня уплотнения (апгрейд IP), специального профиля губки или сверхбольшого хода.
Часто задаваемые вопросы
Вопрос 1: Может ли модуль быстросменного захвата робота N160 реализовать полностью автоматическую замену инструмента без разборки болта вручную?
Да. Модуль быстросменного захвата робота N160 реагирует на пневматический управляющий сигнал от робототехнической системы и автоматически выполняет блокировку-разблокировку. Логику замены инструментов можно интегрировать в программу робота. Стеллаж для хранения инструментов для размещения неиспользуемых модулей со стороны инструмента необходимо подготовить на месте.
Вопрос 2: Нужна ли мне крупномасштабная повторная калибровка координат каждый раз при замене модулей на стороне инструмента?
При правильных условиях установки точность повторного позиционирования ≤±0,010 мм. Масштабная повторная калибровка не требуется; незначительную тонкую настройку можно выполнить при первом вводе в эксплуатацию.
Вопрос 3: Фланец моего робота нестандартный. Могу ли я использовать модуль быстросменного захвата робота N160?
Имеющиеся в наличии модели быстросменного захватного модуля для робота N160 подходят для фланцев обычных роботов. Для нестандартного интерфейса индивидуальный сервис и OEM-сервис могут изменить монтажный фланец в соответствии с чертежами заказчика.
Вопрос 4. Что произойдет, если во время движения робота случайно прекратится подача воздуха?
Встроена механическая самоблокирующаяся конструкция. Даже сжатый воздух исчезает, а стопорные зубья продолжают сцепляться, предотвращая падение модуля со стороны инструмента. Действие разблокировки может быть запущено только при одновременном наличии сигнала разблокировки и действительного давления воздуха.
Вопрос 5: Какой цикл технического обслуживания следует соблюдать для модуля быстросменного захвата робота N160?
При круглосуточном непрерывном производстве проверяйте расходные детали каждые 250 000 циклов, очищайте базовую поверхность и добавляйте противоизносную смазку. Сократите интервал технического обслуживания в мастерских с сильной запыленностью.
Вопрос 6: Может ли модуль быстросменного захвата робота N160 работать в мастерской, подверженной брызгам?
Стандартная версия достигает класса IP53 и подходит для обычной мастерской. Для работы в средах, подверженных брызгам, высокой влажности и незначительной коррозии, выберите специальный быстросменный модуль захвата для робота N160 с улучшенными уплотнениями и антикоррозионной обработкой.
Отправить запрос
Контакты
-
Адрес
№ 44, Данинская предпринимательская дорога, город Хумен, город Дунгуань, провинция Гуандун, Китай
-
Тел.
-
Электронная почта
Добро пожаловать, чтобы отправить запрос в JWGRIP. Наша профессиональная команда технических специалистов и специалистов по продажам предоставит бесплатный выбор приспособлений, разработку индивидуального решения и точное ценовое предложение.

Новости Рекомендации