- Дом
- О нас
- Продукты
- Приложения
- Новости
- Скачать
- Отправить запрос
- Связаться с нами

русский
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Производитель серии профессиональных быстросменных захватов для роботов для промышленной автоматизации
Являясь поставщиком модернизированных роботов серии быстросменных захватов, ориентированных на автоматизацию,JWGRIPпоставляет адаптеры для соединения лотков, роботизированные захватные модули и шарнирные захваты с испытаниями на механическую усталость и стандартизированное серийное производство для цехов с ЧПУ и интеграторов автоматизации, реализующих частичную автоматизацию при сохранении существующей инфраструктуры крепления деталей с ручным управлением. Это коммутационное оборудование на стороне робота устраняет основные препятствия при обновлении без полной замены приспособлений. В сочетании с серией позиционирования нулевой точки UPC иСерия поддонов нулевой точки, он создает полностью автоматизированные рабочие процессы обработки материалов для плавного перемещения заготовок между станциями с роботизированным управлением и станциями с ручной настройкой. Строгий контроль хода механической блокировки и допусков позиционирующего штифта применяются при массовом производстве, чтобы гарантировать долгосрочную стабильность позиционирования в смешанных производственных условиях с ручным и автоматическим управлением.
Сообщение о неисправности
Большое количество механических цехов уже имеют проверенные системы ручного крепления. Когда руководители предприятий планируют внедрить роботизированную обработку, они часто предполагают, что покупка только роботизированной руки обеспечит ошеломляющие производственные результаты. На самом деле тела роботов — это всего лишь устройства, выполняющие движение. Без соответствующего оборудования для переключения рабочих органов роботы не смогут надежно захватывать, поднимать и находить существующие поддоны и приспособления на производственной площадке.
К каким негативным последствиям приводит неподходящее захватное оборудование робота?
Ослабление соединения, смещение положения захвата или случайное падение поддона могут произойти во время высокоскоростного движения робота. Многие проекты автоматизации страдают от низкого времени безотказной работы не из-за сбоев контроллера робота, а из-за несовместимого оборудования для соединения между фланцем робота и держателями заготовок.
Как сохранить существующие рабочие процессы ручной настройки после добавления оборудования робота?
Многие ранние схемы трансформации автоматизации вынуждают мастерские выбирать полностью автоматический режим и отказываться от удобного ручного вмешательства. В реальном мелкосерийном производстве операторам по-прежнему приходится вручную загружать заготовки специальной формы, проверять полуфабрикаты или выполнять экстренную разборку заготовок.
Применяется ли роботизированное коммутационное оборудование только для полностью автоматического массового производства?
Это распространенное недоразумение. Он также представляет большую ценность для полуавтоматических мастерских, работающих в гибридном режиме. Операторы могут выполнять сложные подготовительные работы вручную в автономном режиме, а роботы берут на себя повторяющиеся задачи по транспортировке поддонов.
Функциональные различия
Быстросменное соединение лотка с захватом для робота: этот промежуточный соединительный компонент обеспечивает стабильное механическое согласование между модулями захвата и целевыми поддонами. Он компенсирует незначительные отклонения положения, возникающие из-за ошибок позиционирования при движении робота, избегая жестких повреждений при столкновении между механическими конструкциями во время циклов высокоскоростного перемещения.
Модуль быстросменного захвата робота N160: этот основной модуль с фланцевым креплением служит базовым блоком, устанавливаемым непосредственно на выходной фланец робота. Он обеспечивает стандартизированный интерфейс блокировки для последующих захватов, позволяя быстро заменять различные конечные инструменты без повторного изменения параметров программы робота.
Рычаг шарнирного соединения N160 для быстросменного захвата робота: подвижный исполнительный рычаг, который физически контактирует с внешними контурами поддона. Его структурный контур оптимизирован в соответствии с геометрией края поддона, обеспечивая стабильное усилие захвата, как при упаковке. Он предотвращает скольжение при ускорении и замедлении во время движения робота по траектории.
Основные показатели оценки
Как проверить, соответствует ли номинальная нагрузка фактическим производственным требованиям?
Пользователи не могут просто ссылаться на данные номинальной нагрузки манипулятора-робота. Им необходимо рассчитать общий вес, включая модуль захвата, рычаг, поддон, приспособление и необработанную заготовку. Превышение сложной нагрузки ускорит механический износ и вызовет скрытый риск падения.
Почему точность повторного позиционирования захвата так же важна, как и точность нулевой точки патрона?
Даже если патроны со стороны станка обладают точностью микронного уровня, если захват робота производит большие отклонения положения во время комплектации и размещения поддонов, общая точность системы будет значительно снижена. Ошибка позиционирования стороны захвата будет передана на весь цикл удержания заготовки.
Какие факторы окружающей среды следует учитывать при выборе оборудования для роботов?
Рабочие органы роботов работают внутри периферийных зон станка, забрызганных охлаждающей жидкостью, металлической стружкой и масляным туманом. Обработка поверхности оборудования и характеристики герметизации должны противостоять коррозии и застреванию стружки внутри подвижных положений соединения.
Как реализовать плавную стыковку с периферийным оборудованием для фиксации нулевой точки?
Какие предпосылки необходимы для сотрудничества с UPC Zero Point Positioning Series?
Сохраняйте одинаковые размеры захвата внешнего контура целевых поддонов. Геометрия рычага шарнирного соединения должна соответствовать структуре края поддона серии UPC, чтобы роботы могли выполнять стабильное действие по подбору поддонов, совместимых с роботами.
Какие преимущества дает сочетание паллет серии Zero Point?
С помощью адаптера для соединения лотков роботы также могут обрабатывать обычные поддоны, используемые вручную. Магазинам не нужно заменять все существующие поддоны для реализации полуавтоматической трансформации, защищая предыдущие инвестиции в оборудование.
Каких скрытых рисков следует избегать при работе в гибридном режиме?
Предотвратите смешанное использование поддонов с разными внешними размерами в одной рабочей зоне робота. Различные размеры контуров приведут к неправильному положению захвата. Строгое управление классификацией поддонов должно осуществляться на месте.
Материал аппаратного обеспечения и характеристики процесса
Основные конструктивные элементы модулей захвата и рычагов изготовлены из высокопрочной легированной стали. Контактные и фиксирующие поверхности клавиш подвергаются цементационной закалке и прецизионному шлифованию. Перед отправкой каждый готовый компонент проходит повторные испытания на циклическую усталость при захвате и освобождении. Структурная деформация строго контролируется в условиях номинальной полной нагрузки.
Размеры фланцевых соединений соответствуют основным стандартам интерфейсов промышленных роботов. Расположение ключевых установочных отверстий обеспечивает взаимозаменяемость, что сокращает объем вторичных модификаций во время установки на месте.
Услуги по индивидуальной адаптации включают регулировку хода захвата, специальные пластины для переоборудования фланцев и противоизносную обработку поверхности для соответствия нестандартным контурам поддонов и различным маркам роботов.
Примечания к применению
Компоненты захвата со стороны робота испытывают частые воздействия ускорения-замедления во время каждого цикла движения. Накопление стружки внутри шарнирных соединений увеличит сопротивление движению и приведет к смещению захвата. Периодическая очистка и смазка соединений должна быть включена в ежедневные контрольные списки по техническому обслуживанию оборудования. Непрерывная работа без регулярного обслуживания постепенно снижает стабильность захвата даже для хорошо спроектированных компонентов автоматизации.
новые продукты
- Совместимый пневматический патрон EROWA ITS100 ER -155202

- Проволочный электроэрозионный патрон для прецизионного крепления

- Тиски для электроэрозионной обработки проволоки для прецизионного крепления

- Центрирующая пластина для электроэрозионной обработки R-типа 54x54

- Удлинитель R-типа для электрододержателя EDM

- View as

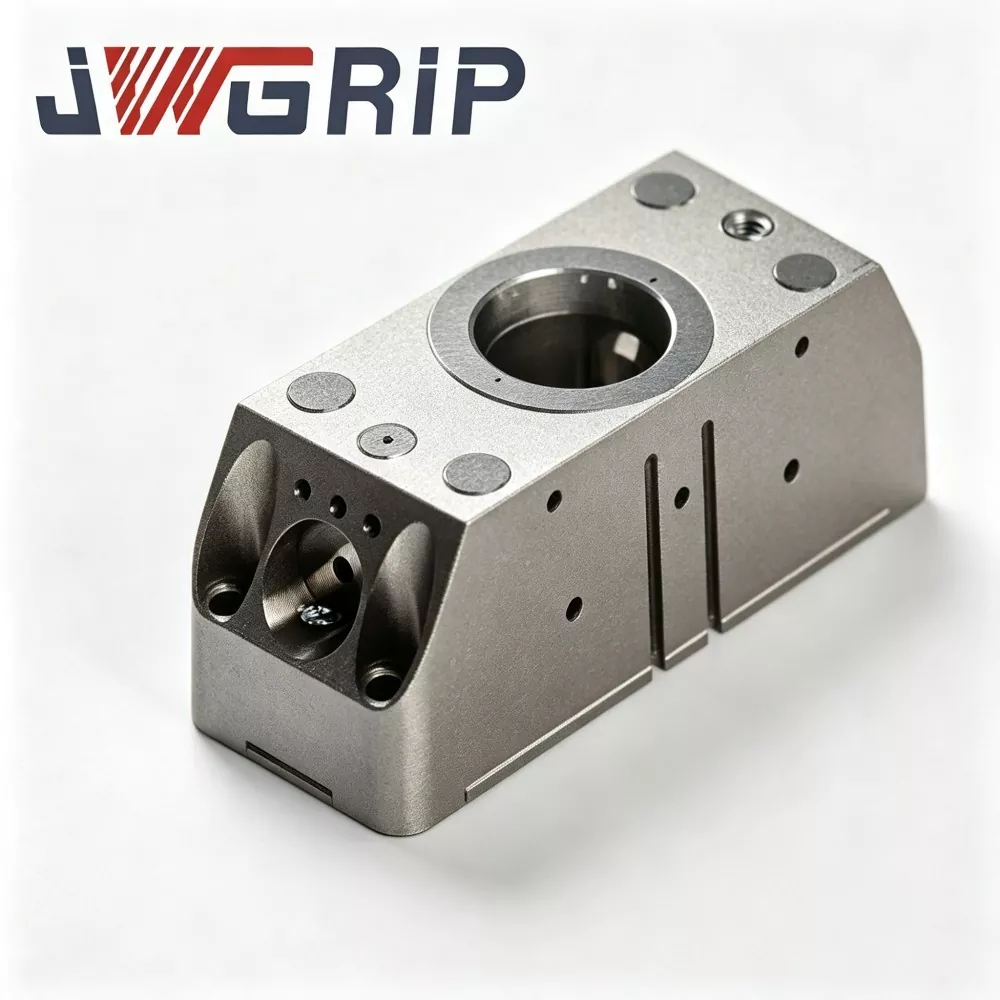
Рычаг шарнира N160 для быстросменного захвата робота
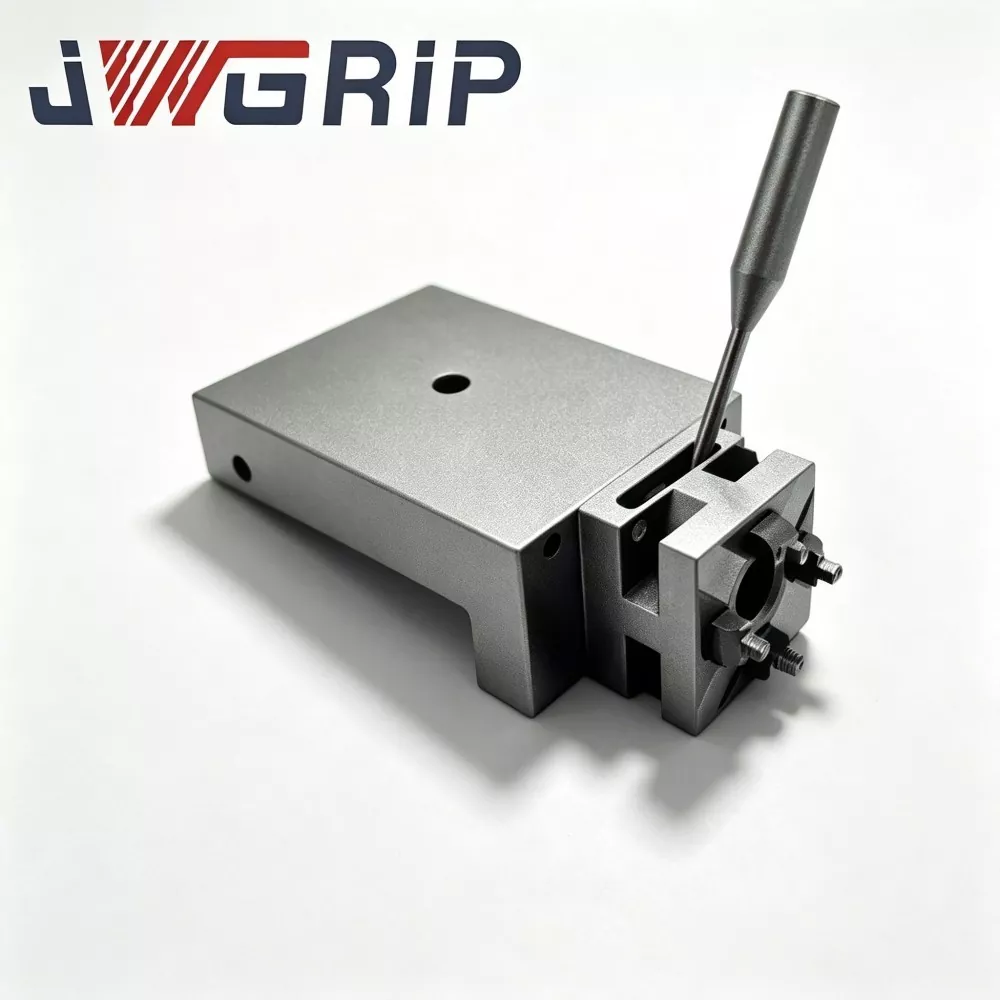
JWGRIP является профессиональным производителем и поставщиком шарнирного рычага N160 для быстросменного захвата робота в Китае, предоставляя услуги напрямую с завода со стандартными продуктами, полностью имеющимися на складе, для поддержки глобального развертывания проектов автоматизации и технического обслуживания в мастерских. Это высокопроизводительный шарнирный шарнирный компонент с передачей усилия, специально разработанный для быстросменных модулей захватов роботов серии N160. Он объединяет оптимизированную структуру передачи усилия и технологию интегрированной штамповки горячей ковки в единый функциональный блок, служащий ключевой кинематической частью, которая преобразует движущую силу линейного поршня в качающееся зажимное движение захвата.
Модуль быстросменного захвата робота N160
JWGRIP является профессиональным производителем и поставщиком модуля быстросменного захвата робота N160 в Китае, поддерживая закупки при оптовых заказах и предоставляя подлинную заводскую цену для партнеров по проектам глобальной автоматизации. Это недавно модернизированный интегрированный роботизированный исполнительный блок, специально разработанный для современных гибких беспилотных производственных линий. Инновационная интеграция пневматического параллельного захвата и интерфейса быстрой замены робота в единый модульный корпус устраняет необходимость в отдельных быстросменных дисках и независимом узле захвата, не требуя дополнительных многослойных соединительных фланцев или переходных аксессуаров.
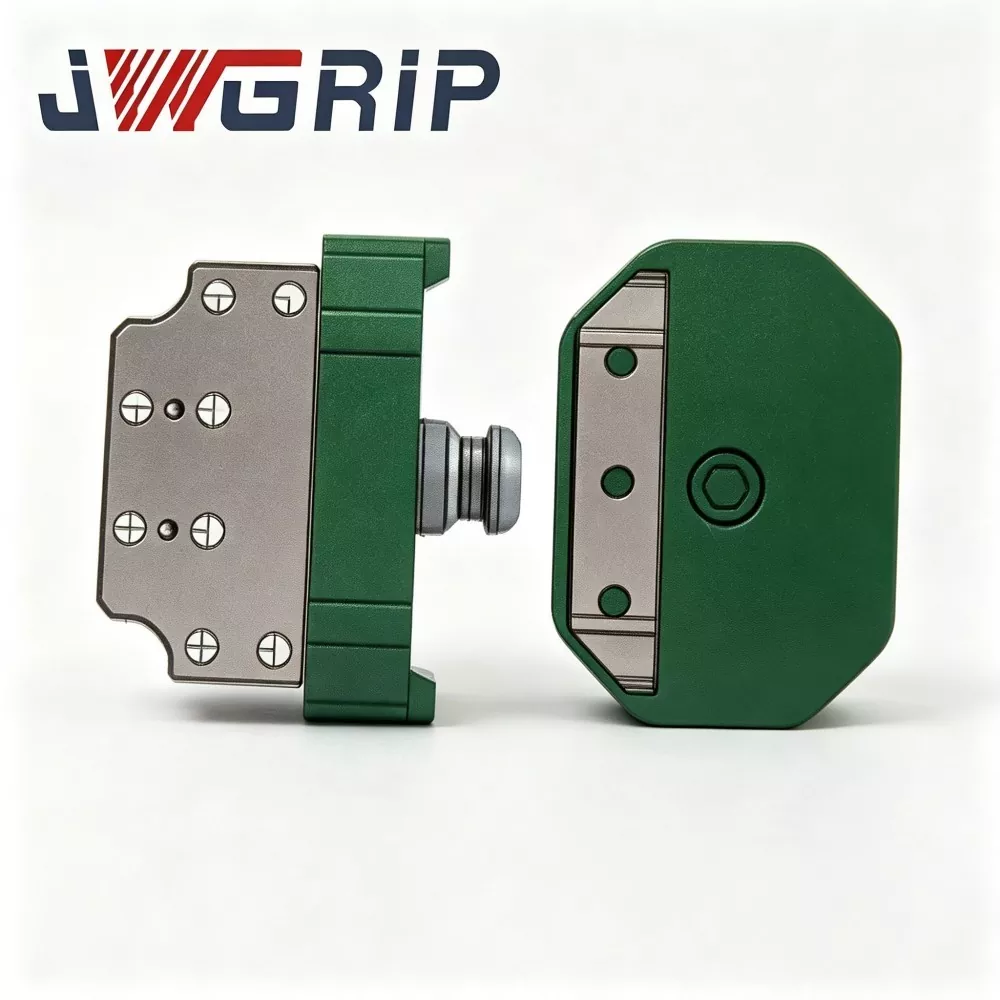
Соединитель лотка с быстросменным захватом для робота
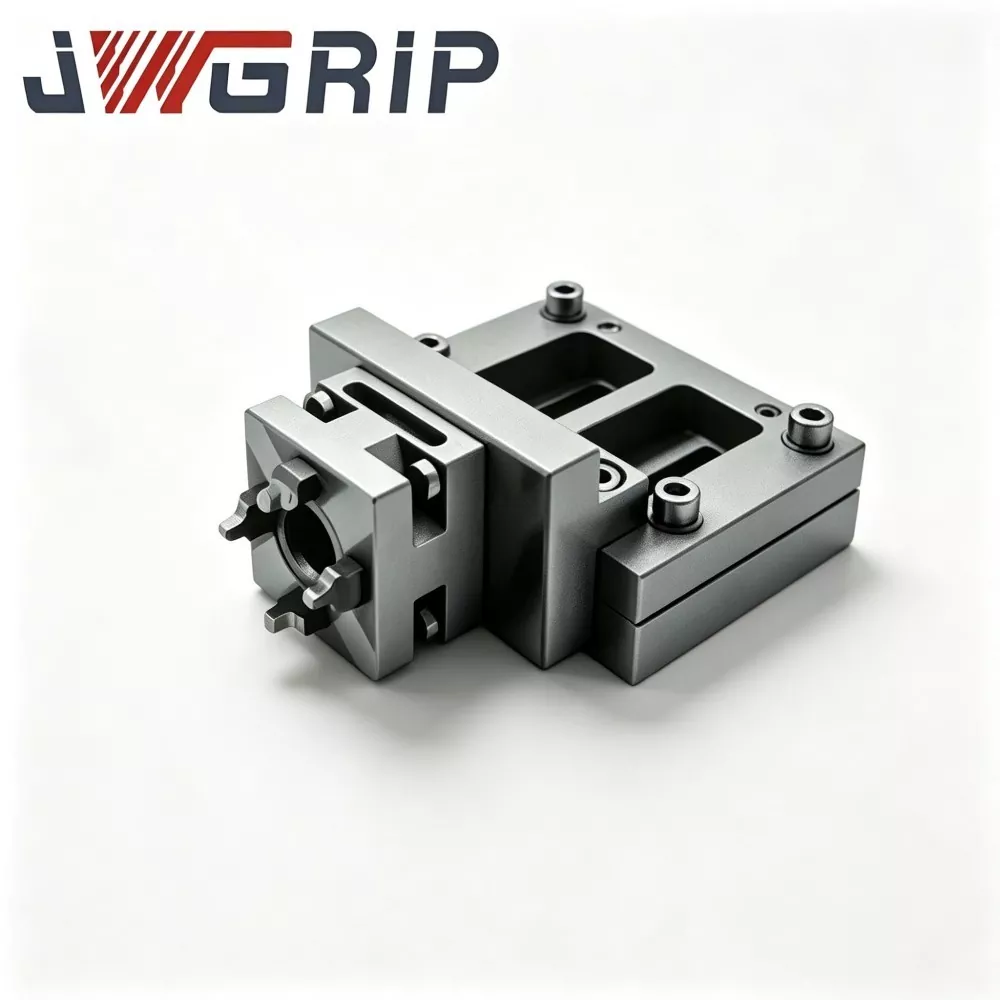
Компания JWGRIP является производителем и поставщиком профессиональных быстросменных муфт лотков для роботов в Китае. Это усовершенствованный интегрированный компонент переключения рабочего органа робота, специально разработанный для гибких беспилотных автоматизированных производственных линий. Он объединяет конструкционную конструкцию из высокопрочной легированной стали и процесс прецизионного шлифования в одном блоке, обеспечивая полностью автоматическое переключение роботизированных инструментов без ручного вмешательства во время замены захватов, лотков и других концевых инструментов.
JWGRIP является профессиональным производителем и поставщиком Серия роботизированных быстросменных захватов в Китае. Мы тепло приветствуем вас в оптовой продаже высококачественной продукции с нашего завода по конкурентоспособной цене.
Новости Рекомендации