- Дом
- О нас
- Продукты
- Приложения
- Новости
- Скачать
- Отправить запрос
- Связаться с нами

русский
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

новые продукты
- Совместимый пневматический патрон EROWA ITS100 ER -155202

- Проволочный электроэрозионный патрон для прецизионного крепления

- Тиски для электроэрозионной обработки проволоки для прецизионного крепления

- Центрирующая пластина для электроэрозионной обработки R-типа 54x54

- Удлинитель R-типа для электрододержателя EDM

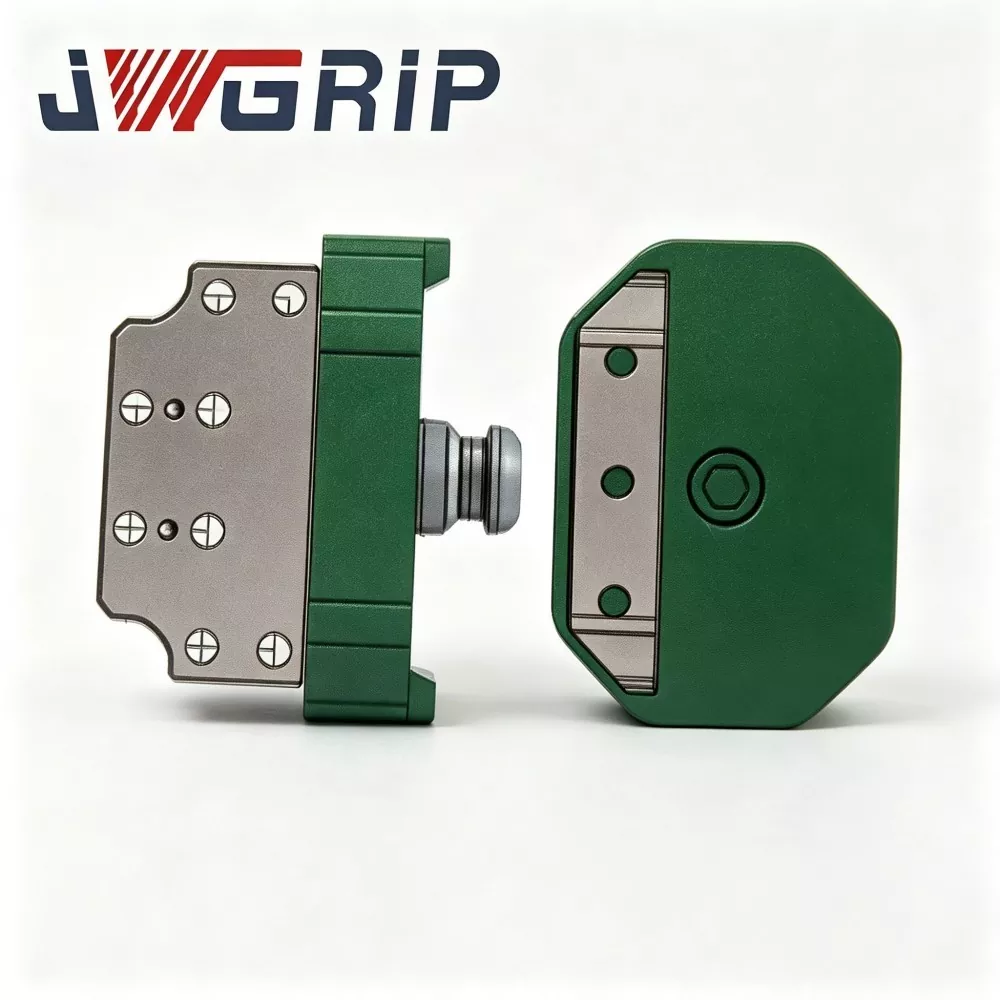
Соединитель лотка с быстросменным захватом для робота
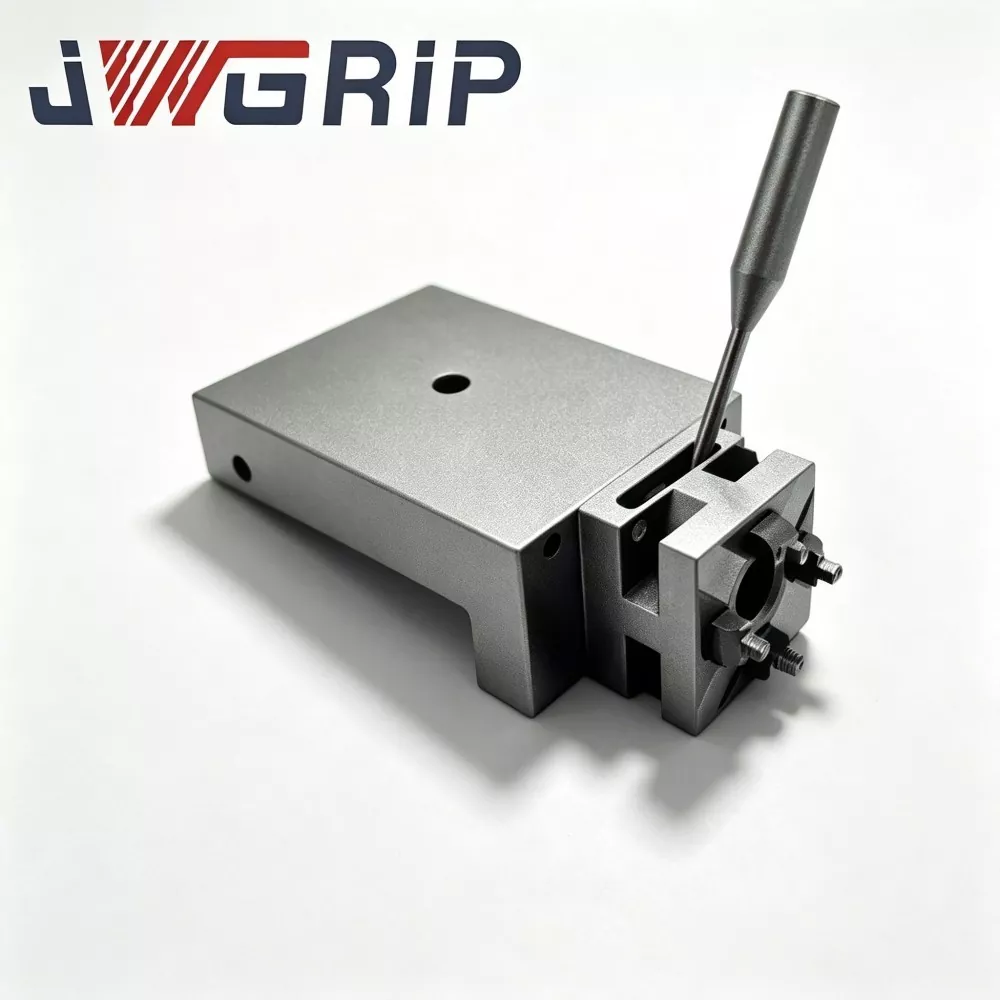
Компания JWGRIP является производителем и поставщиком профессиональных быстросменных муфт лотков для роботов в Китае. Это усовершенствованный интегрированный компонент переключения рабочего органа робота, специально разработанный для гибких беспилотных автоматизированных производственных линий. Он объединяет конструкционную конструкцию из высокопрочной легированной стали и процесс прецизионного шлифования в одном блоке, обеспечивая полностью автоматическое переключение роботизированных инструментов без ручного вмешательства во время замены захватов, лотков и других концевых инструментов.
Эта высокопроизводительная роботизированная быстросменная муфта-захват лотка отличается сверхнизкой повторяющейся ошибкой позиционирования, отличными противоусталостными характеристиками и сверхдлительным сроком службы, а также поддерживает обратную связь по сигналу автоматической блокировки и разблокировки для удовлетворения требований интеллектуального управления беспилотным производством. Каждая муфта, изготовленная путем строгого контроля сырья, прецизионной обработки на станке с ЧПУ, профессиональной термической обработки и поверхностной закалки, проходит комплексные испытания производительности готового продукта и проверку непрерывной циклической нагрузки в соответствии со стандартами механической безопасности CE.
Он обеспечивает стабильные и стабильные механические характеристики в сценариях долгосрочного циклического переключения. Широко совместимый с мультибрендовыми моделями промышленных роботов, он широко применяется в сборке новых энергетических батарей, производстве электроники 3C, сборке автозапчастей и в цехах интеллектуальной логистической сортировки. Поддержка профессионального предоставления технических чертежей, консультаций на месте и полного послепродажного технического руководства позволяет эффективно сократить цикл реализации проектов модернизации гибких производственных линий роботов для промышленных клиентов по всему миру.
Введение в основной рабочий механизм
Соединительная муфта лотка с быстросменным захватом робота представляет собой специальный быстрозаменяемый интерфейсный компонент на стороне робота, который в основном используется для быстрого переключения между модулями захвата робота и модулями лотков для переноски материалов.
Без этого соединения каждая замена лотка на захват требует остановки производственной линии, ручного удаления болтов, регулировки исходной точки и калибровки координат. Одна смена инструмента может занять 10–30 минут и значительно снизить общую эффективность оборудования (OEE) автоматизированных линий.
Муфта состоит из двух основных узлов:
1. Основание со стороны робота (ведущая сторона): постоянно прикреплено к фланцу робота.
2. Адаптер со стороны инструмента (ведомая сторона): монтируется отдельно на каждом захвате и каждом лотке.
Рабочий поток:
1. Робот перемещается к док-станции и подносит основание со стороны робота к целевому адаптеру со стороны инструмента (захвату или лотку).
2. Сжатый воздух приводит в зацепление встроенные зубцы механического замка, завершая механическую фиксацию.
3. Высокоточные установочные штифты и установочные отверстия обеспечивают точное многократное позиционирование. Встроенные пневматические каналы автоматически соединяют газовые контуры со стороны инструмента для подачи вакуума или пневмозахвата.
4. Внутренний датчик в режиме реального времени передает сигнал о состоянии блокировки обратно в систему управления роботом. Робот выполняет последующие задачи обработки только после получения сигнала подтверждения «зафиксирован на месте», что предотвращает случайное падение заготовки, вызванное неполной фиксацией.
5. Когда требуется замена инструмента, робот выдает сигнал разблокировки; воздушный контур сбрасывает давление; механическое расцепление зубьев; робот отходит от текущего инструмента и стыкуется со следующим целевым рабочим органом.
Большинству имеющихся в продаже быстросменных дисков общего назначения не хватает структурной оптимизации для условий смешанной переменной нагрузки с захватами лотков. Инструменты для лотков создают эксцентричную нагрузку большой площади, а компактные захваты создают сосредоточенную нагрузку; Повторное чередование ускоряет истирание базовой поверхности. Опираясь на сотни проектов по модернизации роботизированных станций, JWGRIP оптимизирует распределение нагрузки и защитную конструкцию этой муфты, чтобы обеспечить долговременную стабильность позиционирования при чередующихся циклах эксцентричной и сосредоточенной нагрузки.

Типичный оперативный анализ проблемных мест
Заводы, использующие смешанную обработку нескольких инструментов (лоток + захват) с помощью промышленных роботов, обычно сталкиваются со следующими узкими местами при использовании обычных решений быстрой смены:
1. Длительное время простоя при смене инструмента вручную. Частая разборка/сборка болтов, корректировка исходных данных и повторная калибровка координат занимают большую часть производственного времени, снижают OEE и ограничивают производительность автоматизированных станций.
2. Колебания точности позиционирования, вызванные работой человека Качество ручного выравнивания во многом зависит от квалификации оператора. Отклонение положения накапливается после нескольких циклов замены инструмента и ухудшает стабильность сборки.
3. Угрозы безопасности при ручной замене инструментов Ручное вмешательство вблизи движущегося конца робота создает опасность травм при столкновении во время повторяющихся операций по смене инструмента.
4. Преждевременный износ опорной поверхности в условиях знакопеременной нагрузки. Быстросменные диски общего назначения предназначены для однотипных рабочих органов. Чередование между лотками с большой эксцентриковой нагрузкой и захватами с сосредоточенной нагрузкой ускоряет истирание фиксирующей поверхности, что приводит к снижению точности повторного позиционирования и частому техническому обслуживанию.
5. Недостаточный механизм безопасности с обратной связью по сигналу. В некоторых недорогих быстросменных устройствах отсутствует обратная связь о состоянии блокировки в реальном времени. Робот может выполнить движение в условиях неполной фиксации и вызвать несчастный случай, связанный с падением заготовки.
Быстросменное соединение захвата и лотка робота JWGRIP решает вышеупомянутые проблемы с помощью пяти основных конструктивных мер: специальная несущая конструкция, оптимизированная для смешанных нагрузок, механизм защиты от падения с механической блокировкой, обратная связь с датчиком состояния блокировки в реальном времени, модульные заменяемые изнашиваемые детали, матрица продуктов с универсальной номинальной нагрузкой, охватывающая 3-120 кг.
Состав модуля
JWGRIP Роботизированное быстросменное захватное соединение лотка состоит из шести ключевых функциональных модулей:
① Сборка главной базы на стороне робота
② Узел ведомого адаптера со стороны инструмента.
③ Механическая блокировка зубчатой группы (конструкция защиты от падения)
④ Высокоточный набор для позиционирования установочного штифта и установочного отверстия.
⑤ Встроенный узел пневмоканала.
⑥ Датчик определения состояния блокировки и блок вывода сигнала
Структурное описание
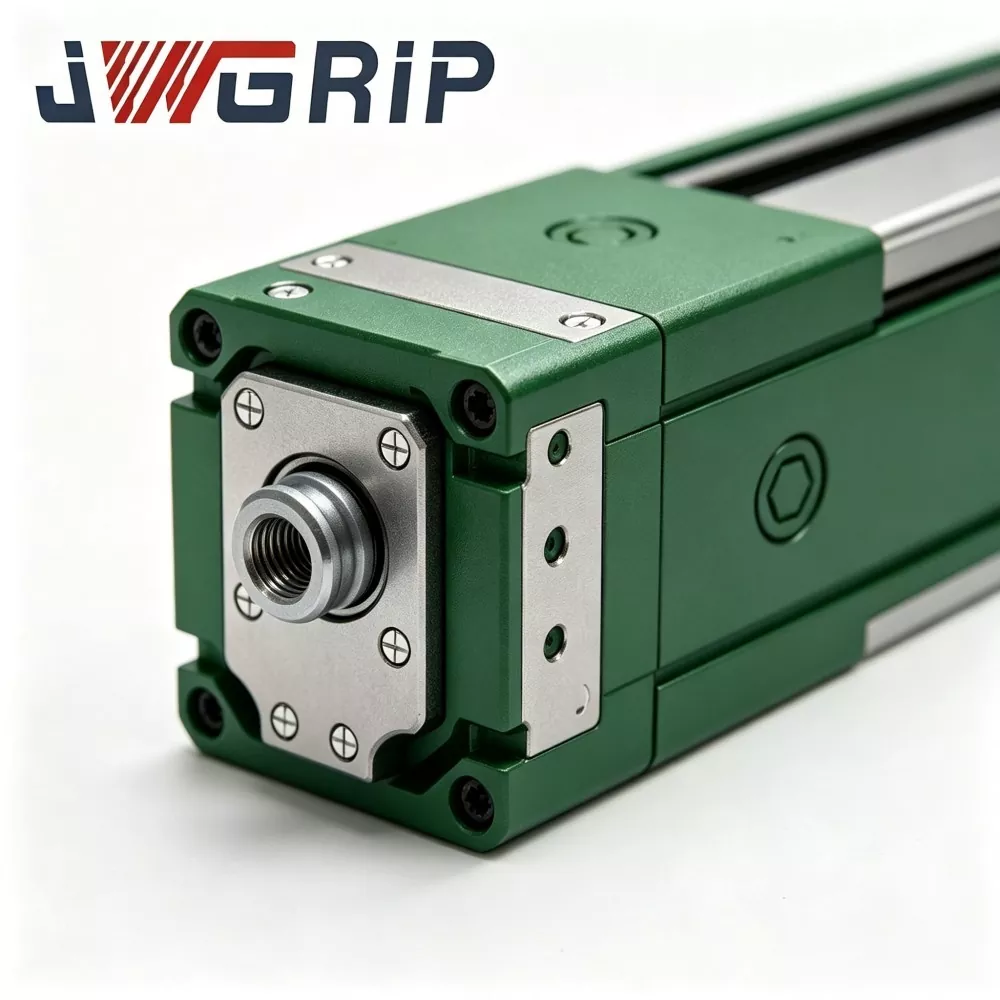
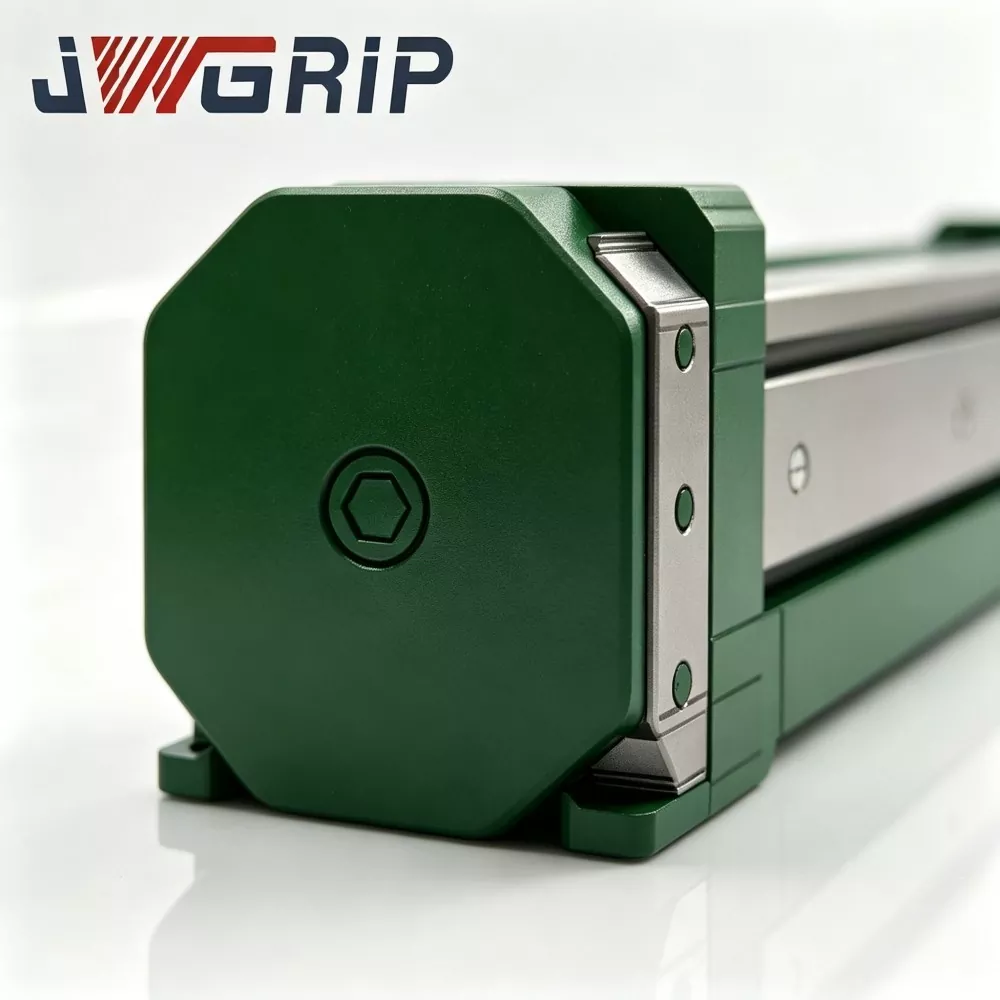
1. Сборка главного основания со стороны робота. Основное монтажное основание закреплено на фланце робота; высокопрочная легированная сталь, обработанные для снятия напряжений и прецизионно отшлифованные опорные поверхности шпонок. Он воспринимает сложные динамические нагрузки, передаваемые от рабочих органов со стороны инструмента.
2. Узел ведомого адаптера со стороны инструмента. Соединительная пластина на конце инструмента, отдельно установленная на каждом захвате и каждом лотке. Соответствует мастер-базе по размеру стыковки, базовой поверхности и интерфейсу газового контура.
3. Группа зубьев с механической блокировкой Зубья с механическим блокированием с пневматическим приводом. Обеспечивает принудительное механическое зацепление после стыковки. Даже если пневмопитание случайно отключится, механическая блокировка сохраняет заблокированное состояние, чтобы предотвратить падение инструмента, обеспечивая защиту пассивной безопасности, соответствующую требованиям CE.
4. Высокоточный набор для позиционирования установочных штифтов и установочных отверстий. Прецизионно заточенные установочные штифты и установочные отверстия гарантируют повторяемость позиционирования ≤±0,008 мм после каждой стыковки. Специально оптимизированная несущая втулка замедляет износ, вызванный чередованием циклов эксцентричной и сосредоточенной нагрузки.
5. Интегрированный встроенный узел пневмоканалов. Встроенные герметичные каналы газового контура внутри ведущей и ведомой сторон. Автоматически выполняет пневматическое соединение во время стыковки, обеспечивая подачу сжатого воздуха для пневматических захватов или вакуумных лотков без дополнительной прокладки внешних трубок.
6. Датчик определения состояния блокировки и блок вывода сигнала. Встроенный датчик определяет фактическое состояние включения механического замка и выводит сигнал переключения в систему робота-ПЛК. Логику движения робота можно настроить так, чтобы он разрешал движение только после получения сигнала подтверждения «полностью заблокирован».
Основные технические преимущества
1. Структура, оптимизированная для смешанной нагрузки, для сценариев поочередной замены захватов лотков.
Большинство доступных на рынке быстросменных дисков предназначены для рабочих органов одной категории. Эта муфта усиливает конструкцию несущего кольца и втулки фиксирующего штифта для частого переключения между лотками большой площади и компактными захватами. Он уменьшает истирание базовой поверхности в условиях переменной эксцентричной и сосредоточенной нагрузки. Проверено полевыми проектами: более 1 миллиона стабильных циклов стыковки при круглосуточном циклическом производстве с номинальной нагрузкой.
2. Точность повторного позиционирования ≤±0,008 мм для обеспечения единообразия сборки.
Используются высокоточные подшипниковые втулки из сплава и установочные штифты с шлифовальной обработкой. После замены захвата лотка координаты программы робота не требуют масштабной повторной калибровки, что значительно снижает нагрузку на инженеров по отладке на месте. Крайне важен для высокоточных сценариев, таких как сборка аккумуляторных элементов новой энергии и сборка компонентов 3C.
3. Конструкция с двойной безопасностью: механическая самоблокировка + электрическая обратная связь о состоянии блокировки.
Пассивная механическая блокировка удерживает состояние блокировки при случайной потере подачи воздуха, чтобы избежать внезапного отделения инструмента. Робот-контроллер может выполнять движение только после получения электрического сигнала обратной связи «полностью заблокирован». Этот сертифицированный CE механизм двойной безопасности устраняет основные угрозы безопасности для беспилотных мастерских.
4. Модульная архитектура изнашиваемых деталей для недорогого обслуживания.
Основные расходные компоненты, включая втулки фиксирующих штифтов и уплотнительные кольца, имеют разделенную модульную конструкцию. Пользователи могут заменять только местные изнашиваемые детали, не снимая основную мастер-базу с фланца робота. Сокращает время простоя оборудования и снижает затраты на долгосрочное техническое обслуживание. Комплекты запасных частей могут поставляться вместе с ценой на основной блок.
5. Широкая матрица номинальной нагрузки и совместимость с роботами разных марок.
Номинальная нагрузка складского продукта составляет от 3 до 120 кг. Размеры монтажного фланца соответствуют основным стандартам робототехники и совместимы с роботами ABB, FANUC, KUKA, YASKAWA и отечественными китайскими брендами роботов. Поддерживает соединение с вакуумными лотками, механическими захватами, пневматическими захватами и другими рабочими органами. Для особых требований доступны изготовленные по индивидуальному заказу фланцы, модификация грузоподъемности или уплотнительной конструкции.
6. Полное собственное производство и полная инженерная поддержка.
Основные процессы, включая проверку сырья, термообработку, прецизионную обработку и циклические испытания готовой продукции, выполняются на заводе JWGRIP без аутсорсинга основных процессов. Команда инженеров предоставляет конечным пользователям 2D/3D чертежи, руководства по установке и рекомендации по настройке параметров.
Сценарии многоотраслевого применения
1. Линии сборки аккумуляторов новой энергии и модулей накопления энергии
В мастерских по производству литий-ионных аккумуляторных модулей одному роботу необходимо попеременно выполнять работу между вакуумным присосом для транспортировки модуля и механическим захватом для задач по затягиванию крепежа. Муфта JWGRIP обеспечивает автоматическую замену инструмента без участия человека. Продолжительность смены инструмента сокращается с 15 минут вручную до 3 секунд в автоматическом режиме, что резко сокращает время простоя производственной линии, вызванное заменой инструмента. Многие производители оборудования для хранения энергии в Южном Китае приняли это решение.
2. Производственные линии по сборке электронных изделий 3C
На станциях сборки компонентов мобильных телефонов и корпусов ноутбуков муфта малой нагрузки (3-10 кг) работает с малогабаритными лотками для материалов и миниатюрными пневматическими захватами. Высокоточная стыковка позволяет избежать отклонений при сборке, вызванных сменой инструмента, обеспечивая высокоскоростную непрерывную сборку прецизионных электронных компонентов.
3. Семинары по автоматизированной сборке автомобильных компонентов
Производство автозапчастей требует, чтобы роботы обрабатывали как лотки для сыпучих материалов, так и позиционирующие зажимные захваты. Муфта для средних и тяжелых нагрузок (25–120 кг) позволяет выполнять частую замену инструментов.
4. Автоматизированные сортировочные станции с интеллектуальной логистикой
В цехах автоматизированной сортировки материалов робот попеременно переключается между лотком для транспортировки целых коробок и захватом для сбора отдельных деталей. Один робот выполняет многофункциональную работу, снижая общий объем инвестиций в автоматизированные сортировочные системы.
Производственный процесс и система контроля качества
JWGRIP внедряет систему управления качеством ISO 9001:2015 во всей производственной цепочке. Собственное оборудование включает обрабатывающие центры с ЧПУ, печи для высокотемпературной термообработки, прецизионные шлифовальные станки, инструменты металлографического контроля, комплексные испытательные стенды для циклических нагрузок и оборудование для испытаний в солевом тумане. Вся обработка основных компонентов выполняется внутри компании, а не закупается на стороне.
Полный рабочий процесс производства:
1. Входной контроль сырья: прутки из легированной стали проходят анализ химического состава и испытания на твердость; несоответствующее сырье отбраковывается еще до поступления в производство.
2. Черновая и чистовая обработка на станке с ЧПУ: формирование основного корпуса, корпуса установочного штифта и компонентов стопорного зуба с помощью высокоточного оборудования с ЧПУ.
3. Вакуумная термообработка и закалка поверхности: ключевые несущие компоненты проходят закалку и отпуск для повышения твердости и противоизносных свойств.
4. Процессы прецизионного шлифования: критические опорные поверхности и отверстия для установочных штифтов подвергаются тонкому шлифованию для удовлетворения строгих требований к допускам размеров и шероховатости поверхности.
5. Сборка компонентов и ввод в эксплуатацию пневмосхемы: собрать стопорные зубья, уплотнительные элементы и сенсорные блоки; выполнить проверку герметичности внутреннего газового контура.
6. Полнофункциональное испытание на циклическую нагрузку: каждая готовая муфта тысячи раз выполняет циклическое моделирование блокировки-разблокировки в условиях номинальной нагрузки; проверить точность повторного позиционирования, герметичность и надежность обратной связи; неквалифицированные агрегаты возвращаются на доработку.
7. Окончательный контроль и лазерная маркировка: проверка размеров, проверка внешнего вида, сертификационная маркировка; квалифицированная продукция поступает на склад готовой продукции для хранения.
Руководство по техническому обслуживанию
1. Ежедневный визуальный осмотр: перед каждой производственной сменой визуально проверяйте исходные поверхности, рабочую зону стопорных зубьев и уплотнительные кольца на наличие сколов, грязи или механических повреждений. Очистите посторонние загрязнения сухим сжатым воздухом.
2. Триггер технического обслуживания на основе циклического подсчета: при непрерывном производстве в течение 24 часов проверяйте втулки установочного штифта и уплотнительные кольца каждые 300 000 циклов стыковки. Очистите опорные поверхности и нанесите противоизносную смазку. Замените расходные детали при появлении царапин или очевидного износа. Сократите интервал технического обслуживания в условиях сильно запыленной мастерской.
3. Напоминания о неактивности: запретить приложение с перегрузкой. Запретить насильственное столкновение между мастер-базой и подчиненным адаптером. Не разбирайте внутренний узел механического стопорного зуба без профессионального технического руководства.
4. Защита от длительного хранения на холостом ходу: Очистите весь узел муфты, нанесите антикоррозионную смазку на опорные поверхности и поверхности стопорных зубьев; хранить в сухом пыленепроницаемом шкафу.
Послепродажное обслуживание
1. Удаленное онлайн-техническое руководство по установке, вводу в эксплуатацию и устранению неисправностей на месте.
2. К каждому заказу на поставку предоставляется полный комплект документации по эксплуатации и техническому обслуживанию.
3. Технические консультации на инженерном уровне для OEM-проектов: изменение размеров фланцев, модернизация уплотнительной конструкции, адаптация к специальной нагрузке и т. д.
4. Договорное платное техническое обслуживание на месте доступно для крупных заказов на основе проекта.
5. Независимая поставка запасных частей для втулок фиксирующих штифтов, уплотнительных колец и других изнашиваемых компонентов с возможностью замены на месте техническими специалистами заказчика.
6. Описание гарантии: 2-летняя гарантия на нерасходуемые основные компоненты конструкции при правильной установке и рабочих условиях с номинальной нагрузкой. Расходные детали (уплотнительные кольца, втулки с фиксирующими штифтами) не входят в бесплатную гарантию. Гарантия не распространяется на повреждения, вызванные неправильным монтажом, перегрузкой, искусственным столкновением или химической коррозией, выходящей за рамки технических характеристик.
Справочник по закупкам и оценке проектов
Основная ценность роботизированной быстросменной муфты захвата лотка JWGRIP: оптимизированная конструкция с переменным несущим нагрузкой смешанного захвата лотка, точность повторного позиционирования ≤ ± 0,008 мм, механизм двойной безопасности с механической блокировкой + электрическим сигналом, модульные заменяемые изнашиваемые детали, матрица многоуровневых нагрузок и возможность индивидуального проектирования OEM. Он устраняет ключевые узкие места станций автоматизации: длительное время простоя при смене инструмента вручную, отклонение позиционирования по вине человека, угрозы безопасности при ручном вмешательстве, ускоренный износ опорной точки при переменной эксцентричной и сосредоточенной нагрузке, неполная защита от блокировки.
Напоминания об оценке проекта:
1. Подтвердите фактический размер фланца робота и требуемую номинальную нагрузку (учитывайте динамическую ударную нагрузку, а не просто статический вес рабочего органа). Зарезервируйте достаточный запас прочности.
2. Уточните объекты замены инструментов: укажите количество захватов и лотков, которые необходимо оборудовать ведомыми адаптерами со стороны инструмента.
3. Проверить качество и стабильность давления источника сжатого воздуха в цеху; рекомендуется использовать комбинацию воздушного фильтра и регулятора давления, если давление сильно колеблется.
4. Подтвердите состояние ресурса ввода-вывода ПЛК робота для приема сигнала состояния блокировки. JWGRIP предоставляет бесплатную документацию по электрическому интерфейсу.
5. Стандартные версии со складом обеспечивают быструю доставку; принять OEM-услуги по индивидуальному проектированию для требований к специальным фланцам, специальному уплотнению или особой грузоподъемности.
Часто задаваемые вопросы
Вопрос 1: Может ли эта муфта осуществлять полностью автоматическую замену инструмента без ручной работы?
Да. Роботизированное быстросменное захватное соединение лотка получает сигнал пневматического управления от робототехнической системы и автоматически завершает блокировку/разблокировку. Логику замены инструментов можно интегрировать в программу робота. Обратите внимание, что вам необходимо настроить соответствующую стойку для хранения инструментов для хранения неиспользуемых захватов и лотков.
Вопрос 2. Требуется ли повторная калибровка координат каждый раз после замены лотка и захвата?
Эта муфта обеспечивает точность повторного позиционирования ≤±0,008 мм при условии правильной установки. Масштабная повторная калибровка координат не требуется; при первом вводе в эксплуатацию допускается незначительная доработка.
В3: Может ли он адаптироваться к нестандартным размерам фланцев робота?
Стандартная версия соответствует основным спецификациям роботизированных фланцев. Если требуются нестандартные фланцы, отправьте чертеж перед размещением заказа; Возможна реализация OEM-обработки размеров монтажного интерфейса по индивидуальному заказу.
Вопрос 4: Что произойдет, если во время движения робота прекратится подача сжатого воздуха?
Встроенная механическая самоблокирующаяся конструкция удерживает стопорные зубья в зацеплении даже без давления воздуха, предотвращая несчастные случаи, связанные с падением инструмента. Действие разблокировки может произойти только при наличии сигнала разблокировки И действительного давления воздуха.
Вопрос 5: Каковы ключевые элементы технического обслуживания для длительного непрерывно-циклического производства?
Основная работа: очистка базовых поверхностей и зоны замкового зуба; проверьте уплотнительные кольца и втулки фиксирующих штифтов методом циклического подсчета; пополнить противоизносную смазку; заменяйте расходные детали при появлении очевидного износа. Сократите цикл технического обслуживания мастерских с высоким уровнем запыленности.
Отправить запрос
Контакты
-
Адрес
№ 44, Данинская предпринимательская дорога, город Хумен, город Дунгуань, провинция Гуандун, Китай
-
Тел.
-
Электронная почта
Добро пожаловать, чтобы отправить запрос в JWGRIP. Наша профессиональная команда технических специалистов и специалистов по продажам предоставит бесплатный выбор приспособлений, разработку индивидуального решения и точное ценовое предложение.

Новости Рекомендации